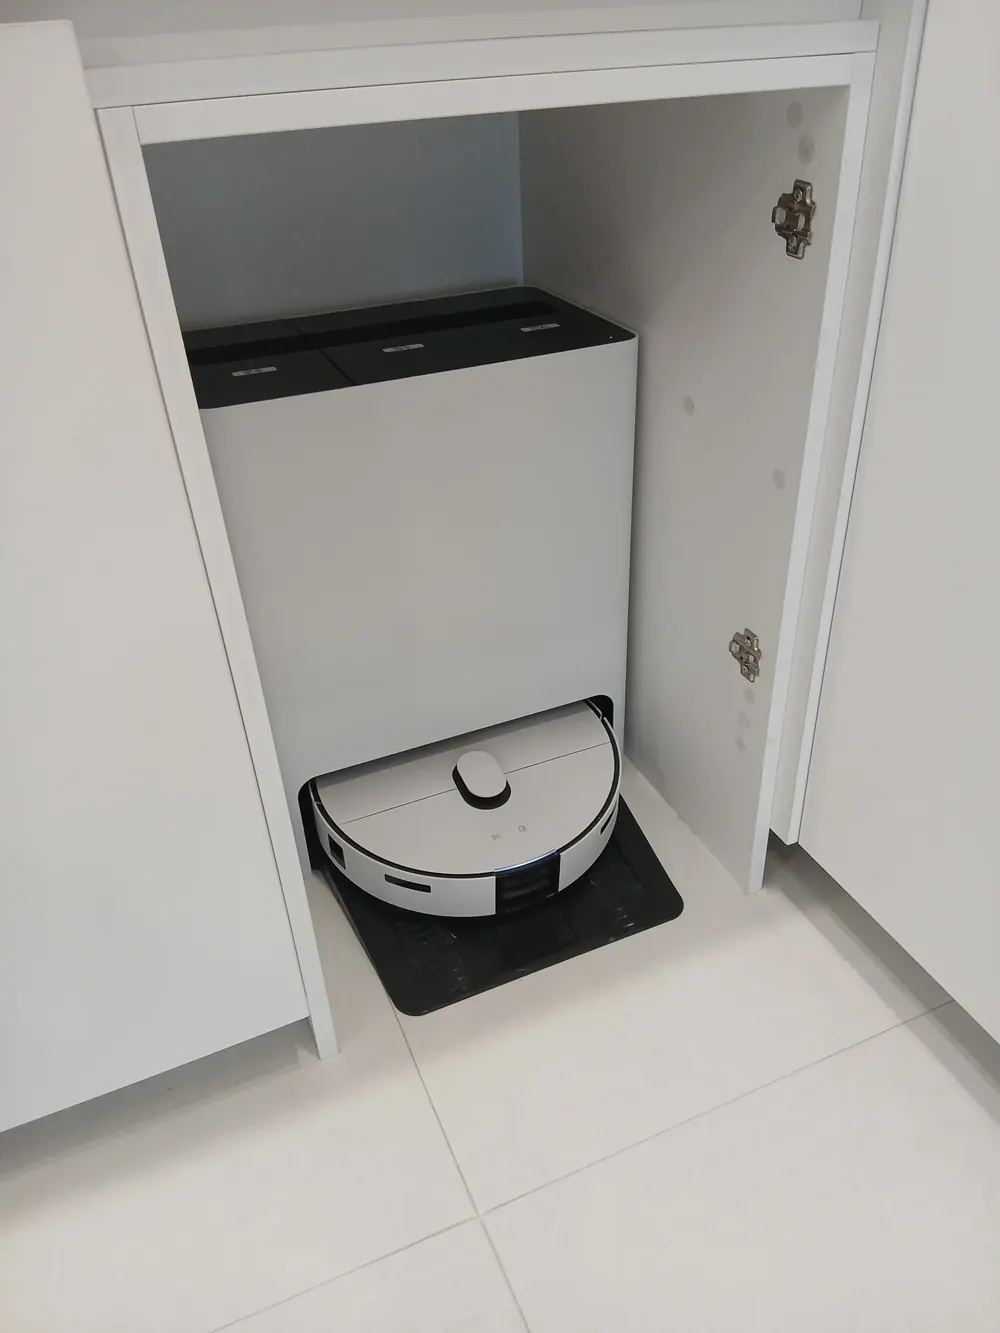
코너형로봇청소기장
버려지던 코너 공간을 로봇청소기 전용 자리로 바꾸는 맞춤 설계
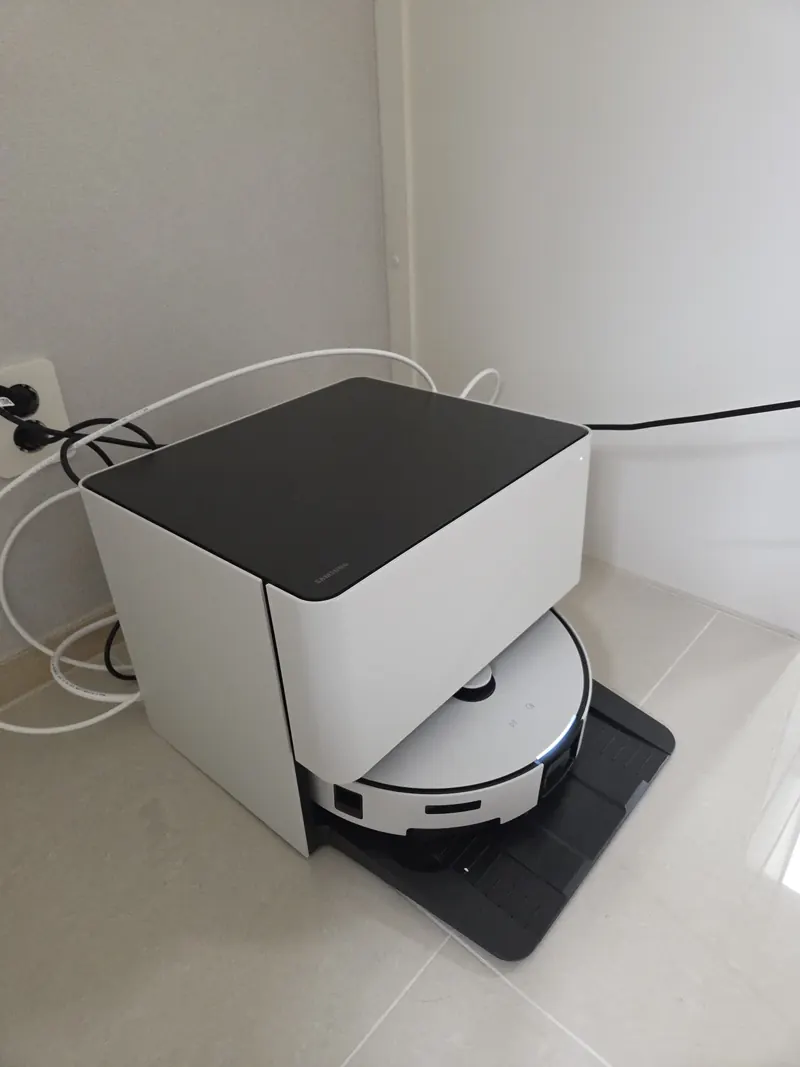
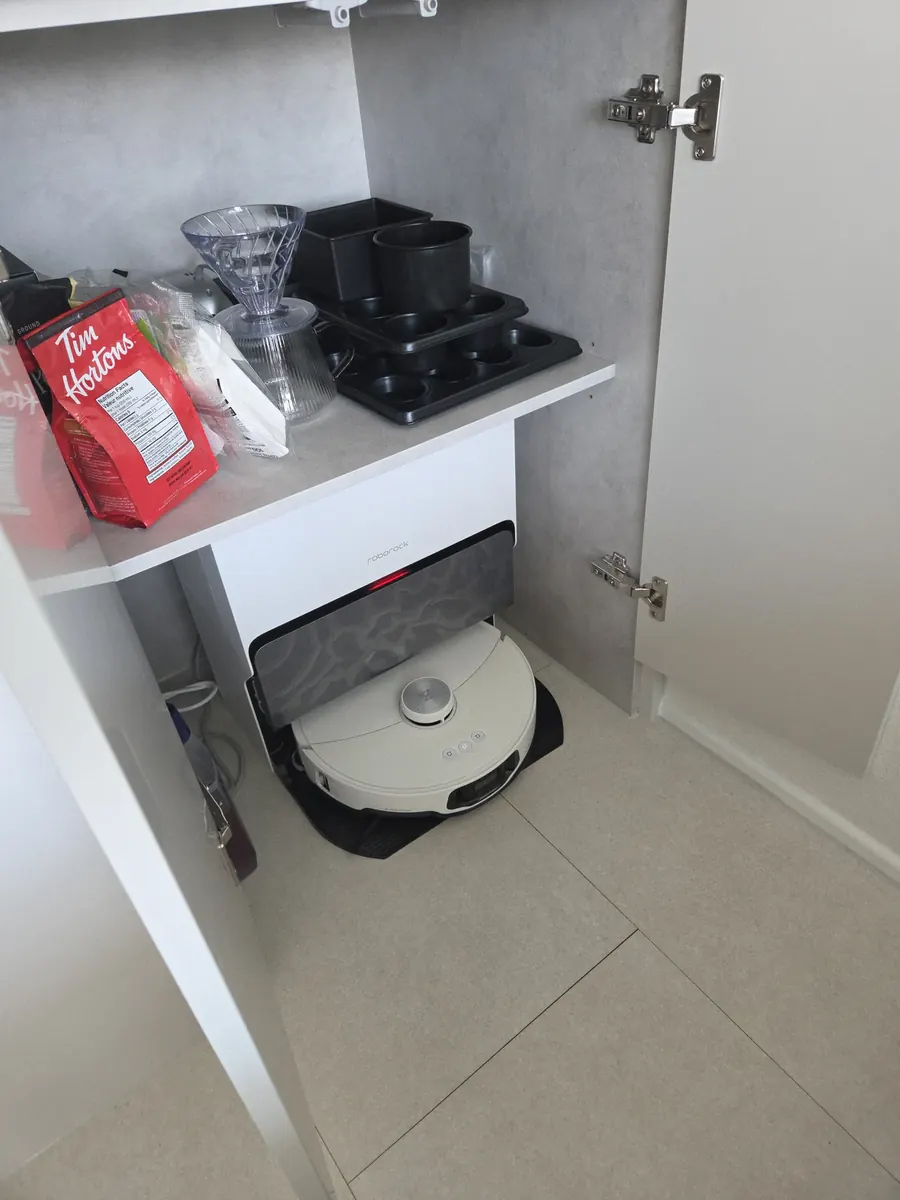
진행 전에
확인하는 것들
코너형 로봇청소기장은 방이나 거실의 모서리 공간을 활용해 로봇청소기 본체와 충전 스테이션을 배치하는 맞춤 가구입니다. 일반적인 벽면 배치형과 달리 두 벽이 만나는 각도와 남는 자투리 공간을 그대로 이용하기 때문에 기존 동선을 침범하지 않는다는 점이 가장 큰 이유입니다. 특히 거실 코너에 콘센트가 있거나 신발장·현관 옆 자투리 공간이 애매하게 남는 집에서 자주 검토되는 형태입니다. 코너는 좌우 벽면과의 각도, 걸레받이 돌출, 코너 몰딩 유무에 따라 실측 방식이 달라지므로 일자형 제작보다 사전 확인이 한 단계 더 필요합니다. 로봇청소기가 코너에서 매끄럽게 진입·복귀하려면 도어 개폐 반경과 흡입구 위치까지 함께 계산해야 하고, 이 부분이 어긋나면 완성 후에도 로봇청소기가 스테이션을 제대로 찾지 못하는 문제로 이어집니다. 그래서 코너형은 도면상 수치보다 현장 실측 결과를 우선해 설계합니다.
진행 전 확인하는 다섯 가지입니다.
- 01코너각도 — 두 벽이 정확히 90도로 만나는지 먼저 확인합니다. 벽체 시공 오차로 각도가 틀어진 경우 도어 개폐 방향과 힌지 위치를 다시 잡아야 합니다.
- 02걸레받이 — 코너 쪽 걸레받이 두께와 돌출 정도를 실측해 가구 뒷면 여유값을 정합니다. 이 값을 누락하면 가구가 벽에 완전히 밀착되지 않고 틈이 생깁니다.
- 03콘센트위치 — 충전 스테이션 전원선이 지나갈 콘센트 위치와 높이를 확인합니다. 코너 안쪽에 콘센트가 없다면 배선 경로를 별도로 계획해야 합니다.
- 04진입반경 — 로봇청소기가 코너로 진입해 도킹까지 이동하는 최소 반경을 확인합니다. 반경이 좁으면 정면 진입형 대신 사선 진입형 도어 구조로 바꿔야 합니다.
- 05주변가구 — 코너 양옆에 붙는 기존 가구나 가전의 높이·깊이를 함께 실측합니다. 라인이 맞지 않으면 코너장만 튀어 보이거나 문 열림이 간섭될 수 있습니다.
실측 후 오차값 반영
로봇 동선 기준 산출
배선 경로 사전 확인
적합한 공간, 어려운 공간
두 벽이 만나는 코너에 자투리 공간이 있고, 거실이나 방 동선에서 벗어난 자리를 충전존으로 만들고 싶은 경우에 적합합니다. 기존 일자형 가구 배치로는 로봇청소기 스테이션을 둘 곳이 마땅치 않은 집에서 특히 검토할 만합니다.
코너 각도가 심하게 틀어져 있거나 코너 안쪽에 배관·매립 설비가 지나가는 경우에는 추가 검토가 필요합니다. 이런 경우 실측 단계에서 구조 변경 여부를 먼저 판단한 뒤 설계 방향을 정합니다.
상담에서 공간과 요청사항을 확인한 뒤 현장 실측으로 코너 각도와 진입 반경을 검토합니다. 이후 설계안을 확정해 제작과 설치까지 진행합니다.
상담부터 마감까지
먼저 전화나 온라인 상담으로 공간 사진과 코너 위치, 로봇청소기 기종을 공유받아 대략적인 방향을 잡습니다. 이후 현장 실측을 진행해 코너 각도, 걸레받이 돌출, 콘센트 위치, 주변 가구와의 간섭 여부를 직접 확인합니다. 실측 데이터를 바탕으로 도어 개폐 방식과 내부 구획을 설계안으로 정리하고, 고객과 함께 마감재와 색상을 확정합니다. 설계가 확정되면 제작에 들어가고, 완성된 가구는 현장에서 최종 위치를 맞춰 설치한 뒤 로봇청소기 도킹까지 정상 작동하는지 함께 확인합니다.
진행 이후 자주 확인하시는 부분입니다.
- 06도킹확인 — 설치 직후 로봇청소기를 직접 작동시켜 코너 스테이션까지 정상적으로 복귀하는지 확인합니다. 진입 각도가 애매하면 이 단계에서 바로 조정합니다.
- 07도어간섭 — 가구 도어를 완전히 열고 닫아 주변 벽면이나 걸레받이와 부딪히는 부분이 없는지 점검합니다. 미세한 간섭도 반복 사용 시 마감재 손상으로 이어질 수 있습니다.
공간마다 다른 접근이 필요합니다
코너형 로봇청소기장은 같은 각도의 방이라도 벽체 오차, 걸레받이 두께, 콘센트 위치가 집마다 조금씩 달라 표준화된 도면 하나로 제작하기 어렵습니다. 그래서 저희는 도면 수치보다 현장 실측값을 기준으로 설계를 다시 잡는 방식을 원칙으로 합니다. 특히 코너는 두 벽면의 접합부라 시공 오차가 누적되기 쉬운 부위이기 때문에, 이 오차를 무시하고 제작하면 완성 후 틈이 벌어지거나 도어가 어긋나는 문제가 생길 수 있습니다. 로봇청소기의 진입 동선 역시 기종과 흡입구 위치에 따라 달라 획일적으로 정하기보다는 실제 사용 환경에 맞춰 조정합니다. 이런 이유로 상담과 실측 단계를 충분히 거친 뒤 설계에 들어가며, 현장마다 도어 방향과 내부 구획이 조금씩 달라지는 것은 자연스러운 과정입니다. 결과적으로 코너 공간을 낭비 없이 쓰면서도 기존 인테리어 라인과 어긋나지 않는 자리를 만드는 것이 목표입니다.
자주 묻는 질문
두 벽이 만나는 코너에 남는 자투리 공간이 있고 로봇청소기 충전존을 동선 밖에 두고 싶을 때 적합한 형태입니다.
가능합니다. 현장 실측으로 실제 각도를 확인한 뒤 오차값을 반영해 도어와 프레임 구조를 조정해 설계합니다.
가능합니다. 걸레받이 돌출 두께를 실측해 가구 뒷면 여유 공간을 미리 확보하는 방식으로 설계합니다.
설치 직후 현장에서 직접 도킹 테스트를 진행해 진입 각도나 위치를 그 자리에서 조정합니다.
코너 공간 사진과 사용 중인 로봇청소기 기종, 원하는 활용 방식을 공유하면 상담이 원활합니다.
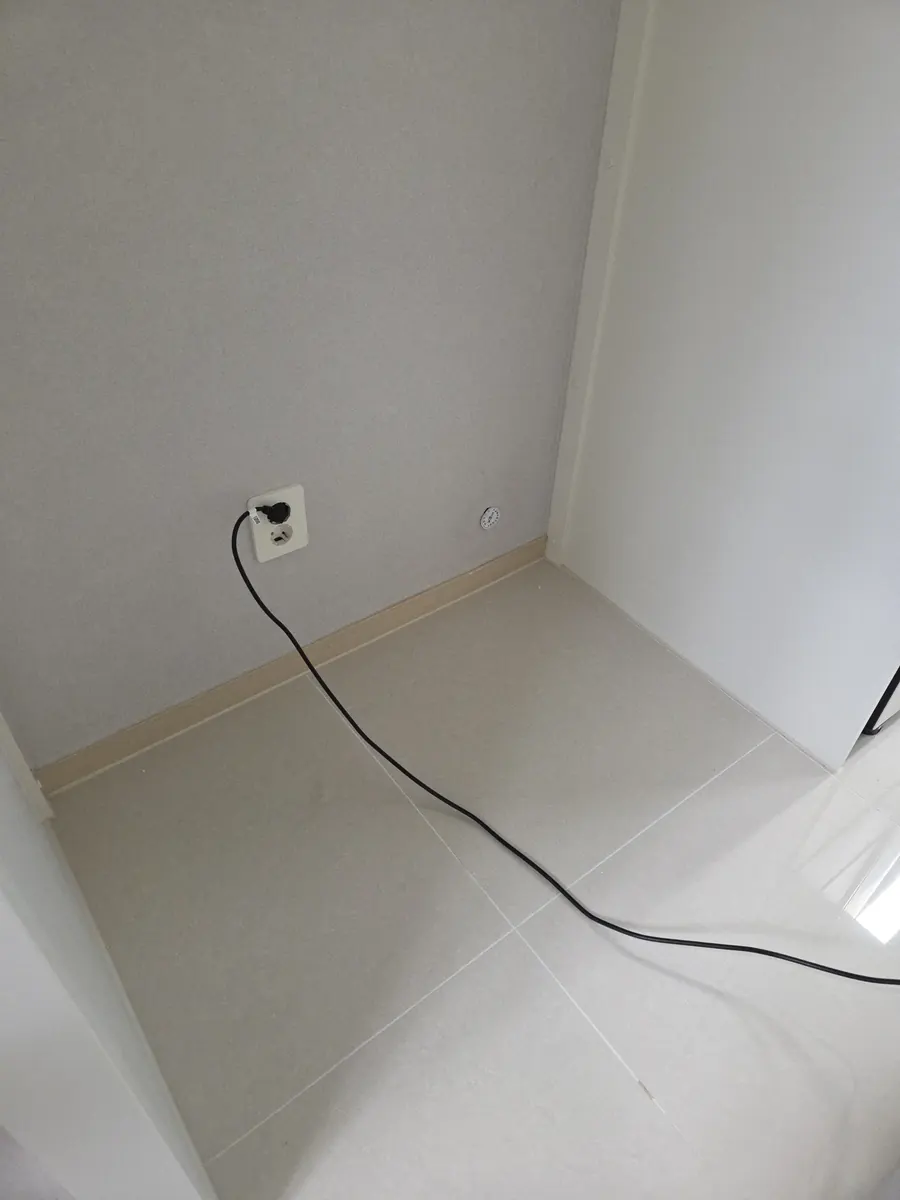
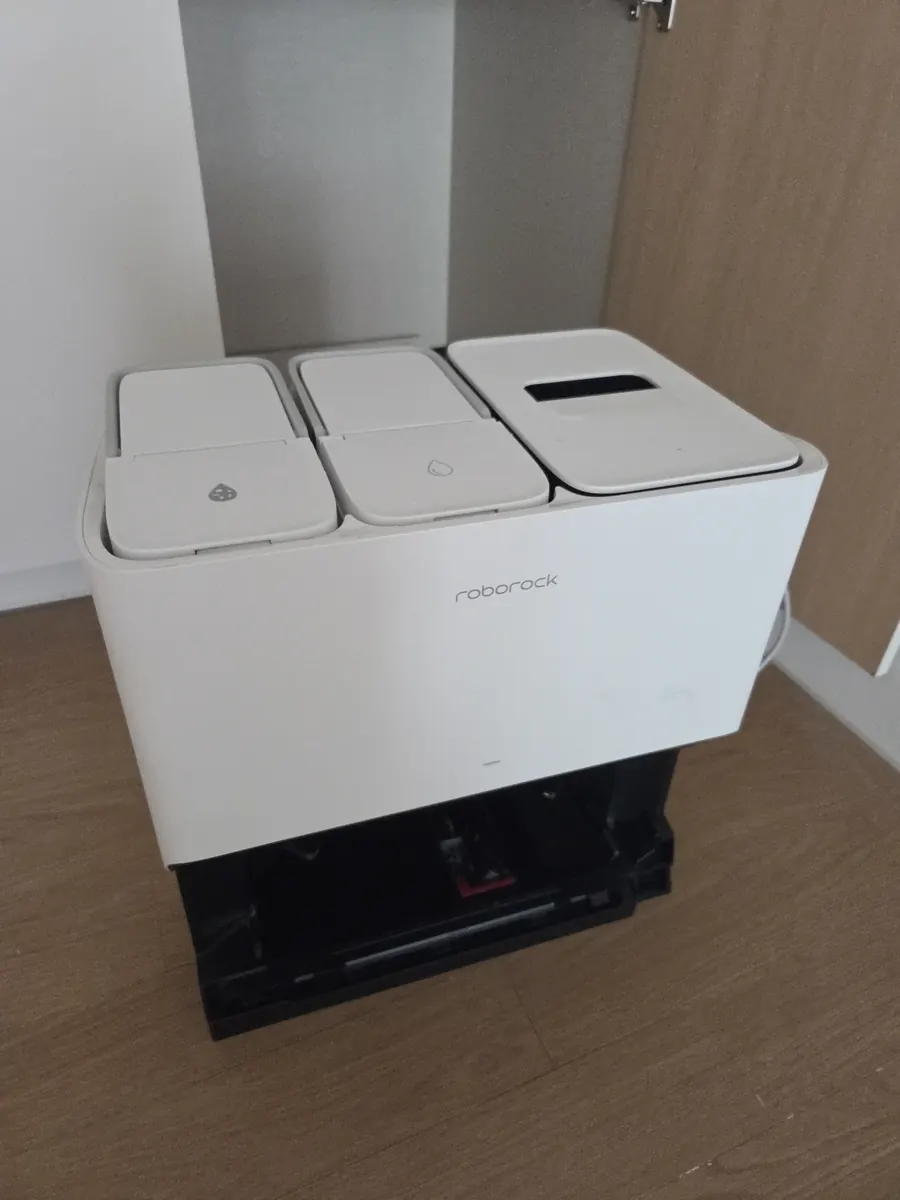
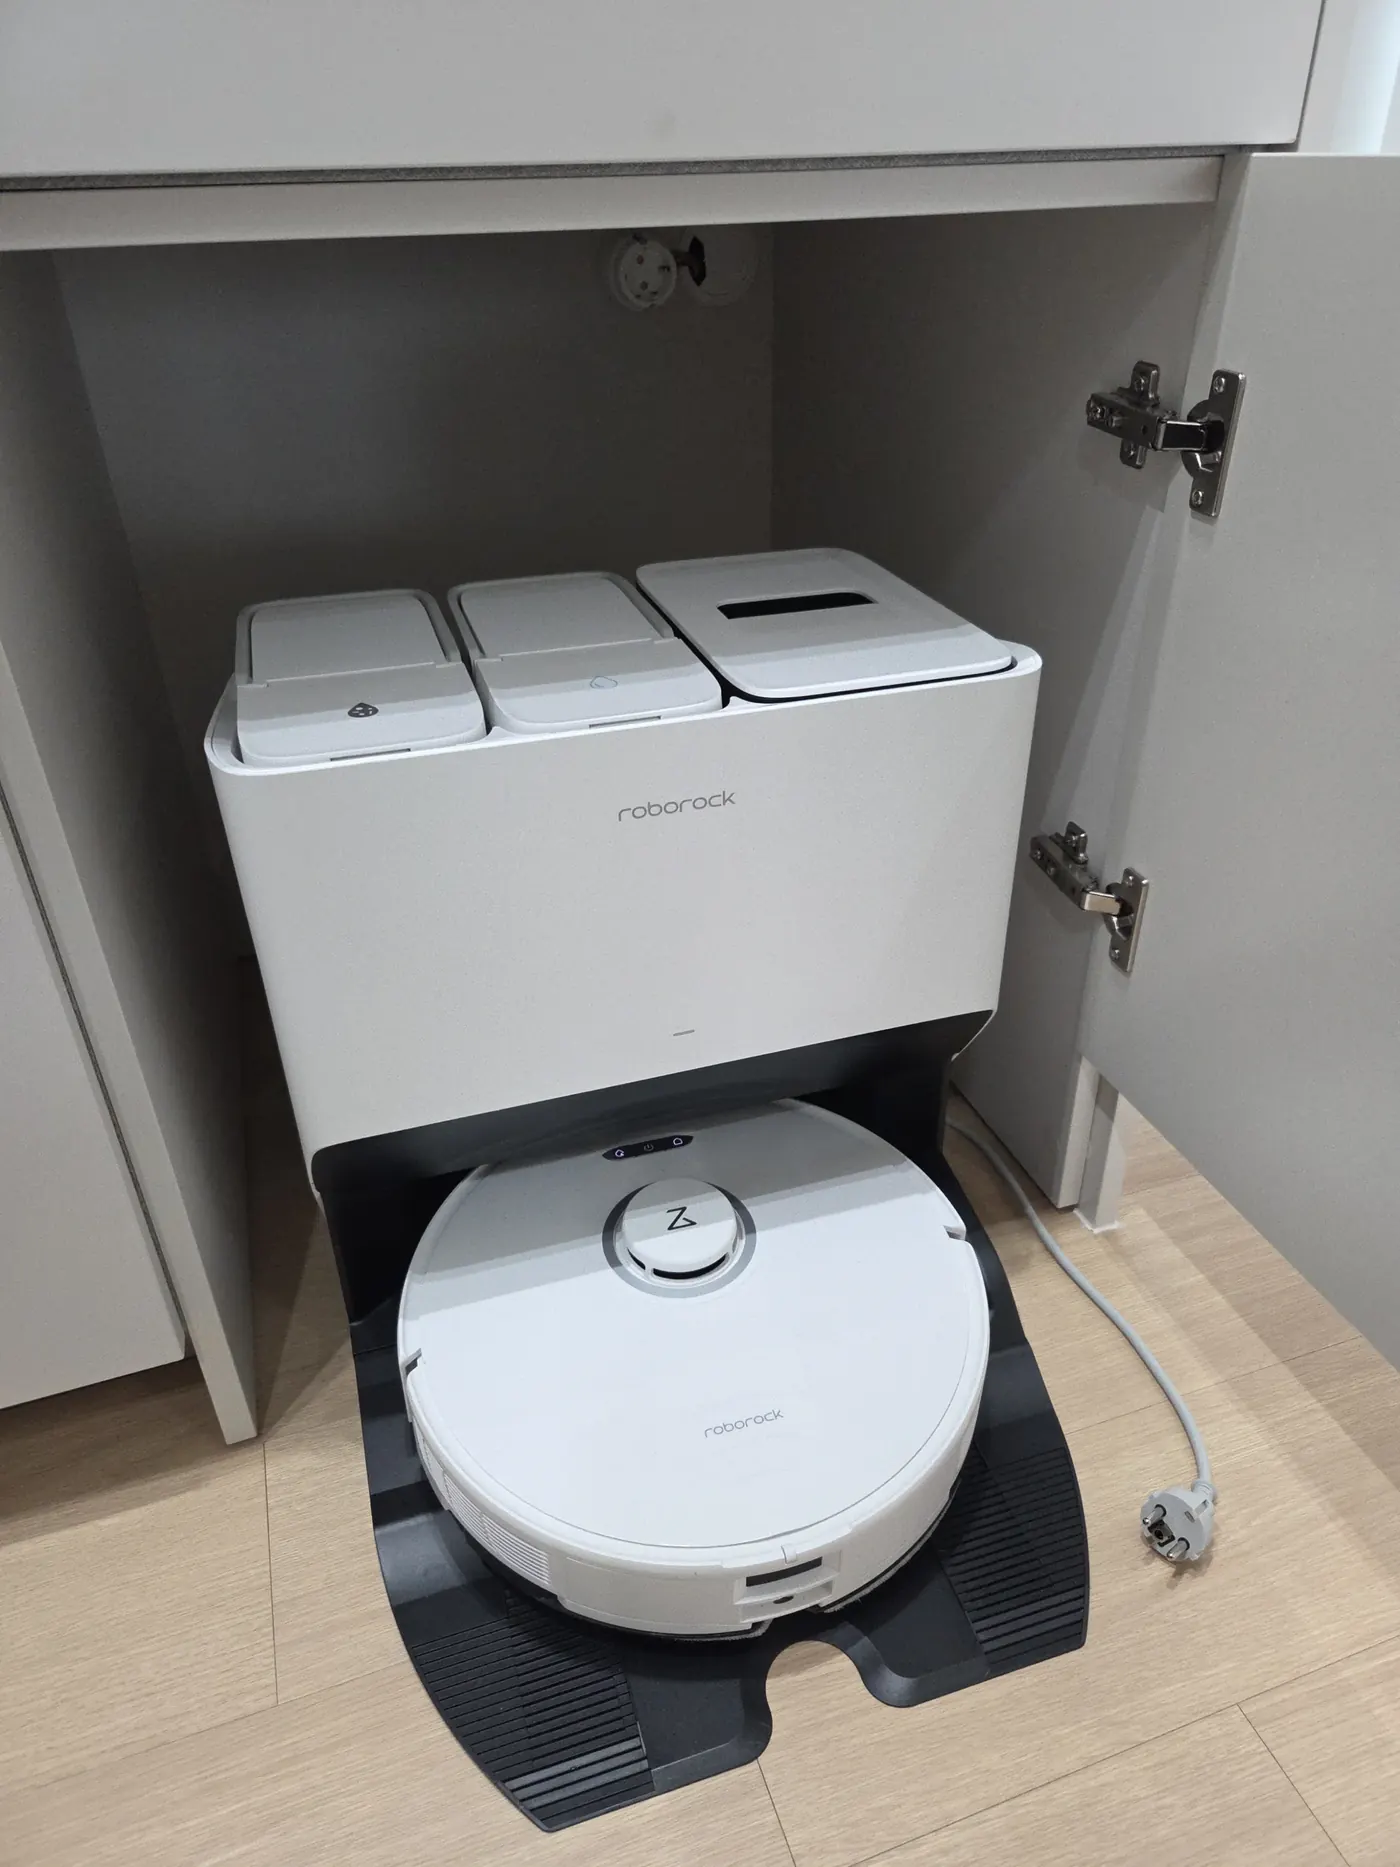
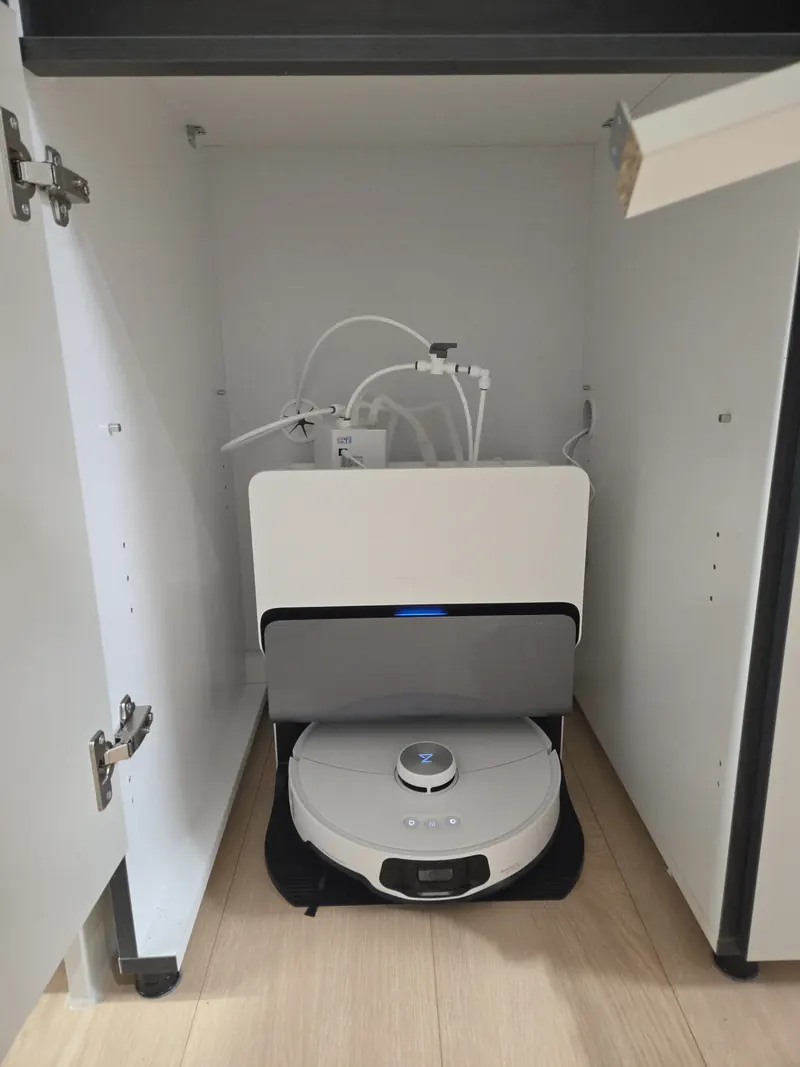
코너 공간의 각도와 여건은 집마다 달라 사진 몇 장만으로는 정확한 설계가 어렵습니다. 현장 실측을 기반으로 한 상담을 통해 우리 집 코너에 맞는 로봇청소기장 배치를 확인해 보세요.
상담하기 →